01|提案整體說明
讓既有攝影機,從「看見」走到「事件結案」。
Tensor Dynamics Watch erweitert CCTV zu einem KI-Sicherheitssystem, das beobachtet, untersucht, meldet und Ergebnisse weiterverfolgt.
Die KI erstellt nicht nur einen Alarm. Sie prüft weiter, ob Personal eingetroffen ist, das Risiko behoben wurde und der Vorfall tatsächlich abgeschlossen ist.
02|團隊介紹、組成與分工
跨域團隊,把研究能力轉成可部署系統。
Das Kernteam verantwortet die klinische Problemdefinition, Computer Vision, Edge AI, verteilte Systeme und Produktentwicklung direkt.
胡智堯
GRÜNDER UND CEOHintergrund in Medizin und Informatik an der National Taiwan University; Forschungsveröffentlichungen bei SIGGRAPH, CVPR und CoRL.
- 醫療場域需求與產品策略
- Entwicklung von KI-Agenten und Aufgabenabläufen
- 商業拓展與合作驗證
葉又齊
CTOVerantwortet Multiagenten-KI, Vision-Language-Modelle, Echtzeit-Videopipelines und die Plattformarchitektur.
- Computer Vision und Edge AI
- 分散式系統與事件資料庫
- 設備整合、可靠性與擴充性
不是概念提案,已有原型與場域驗證。
Watch-Desktopprodukt mit 64 Ansichten
完成可同時管理大量攝影機的操作介面與推論流程。
約 60 路壓力測試
Szenariotests mit GW Instek zur Prüfung der Last mehrerer Videostreams.
公共場域合作經驗
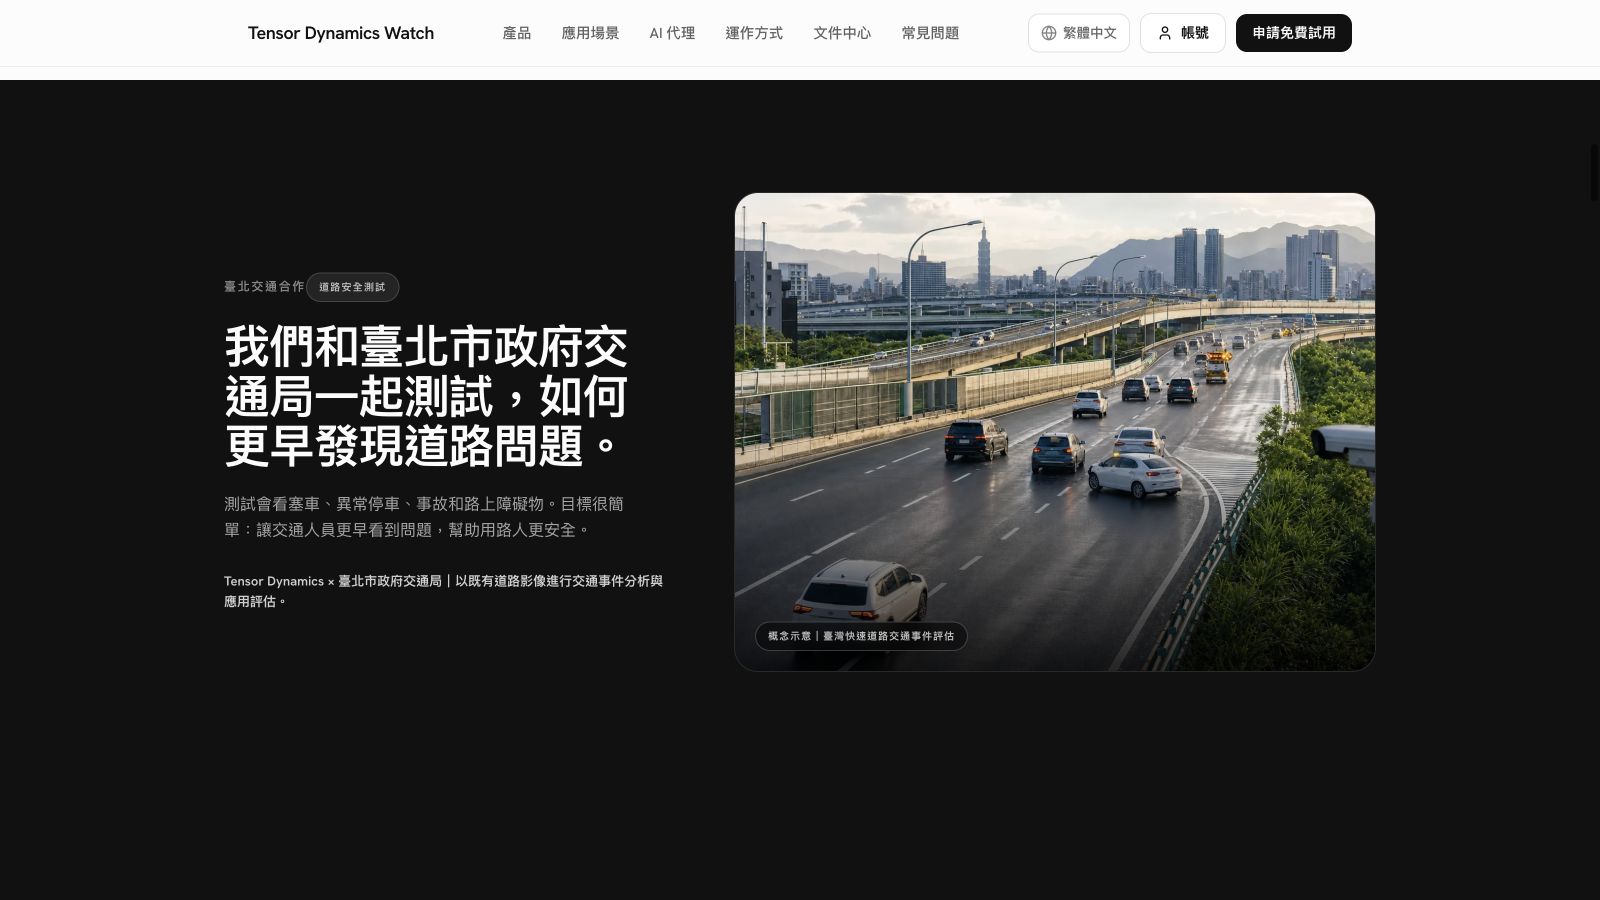
與臺北市政府交通局進行交通事件應用評估。
Erweiterung um Physical AI
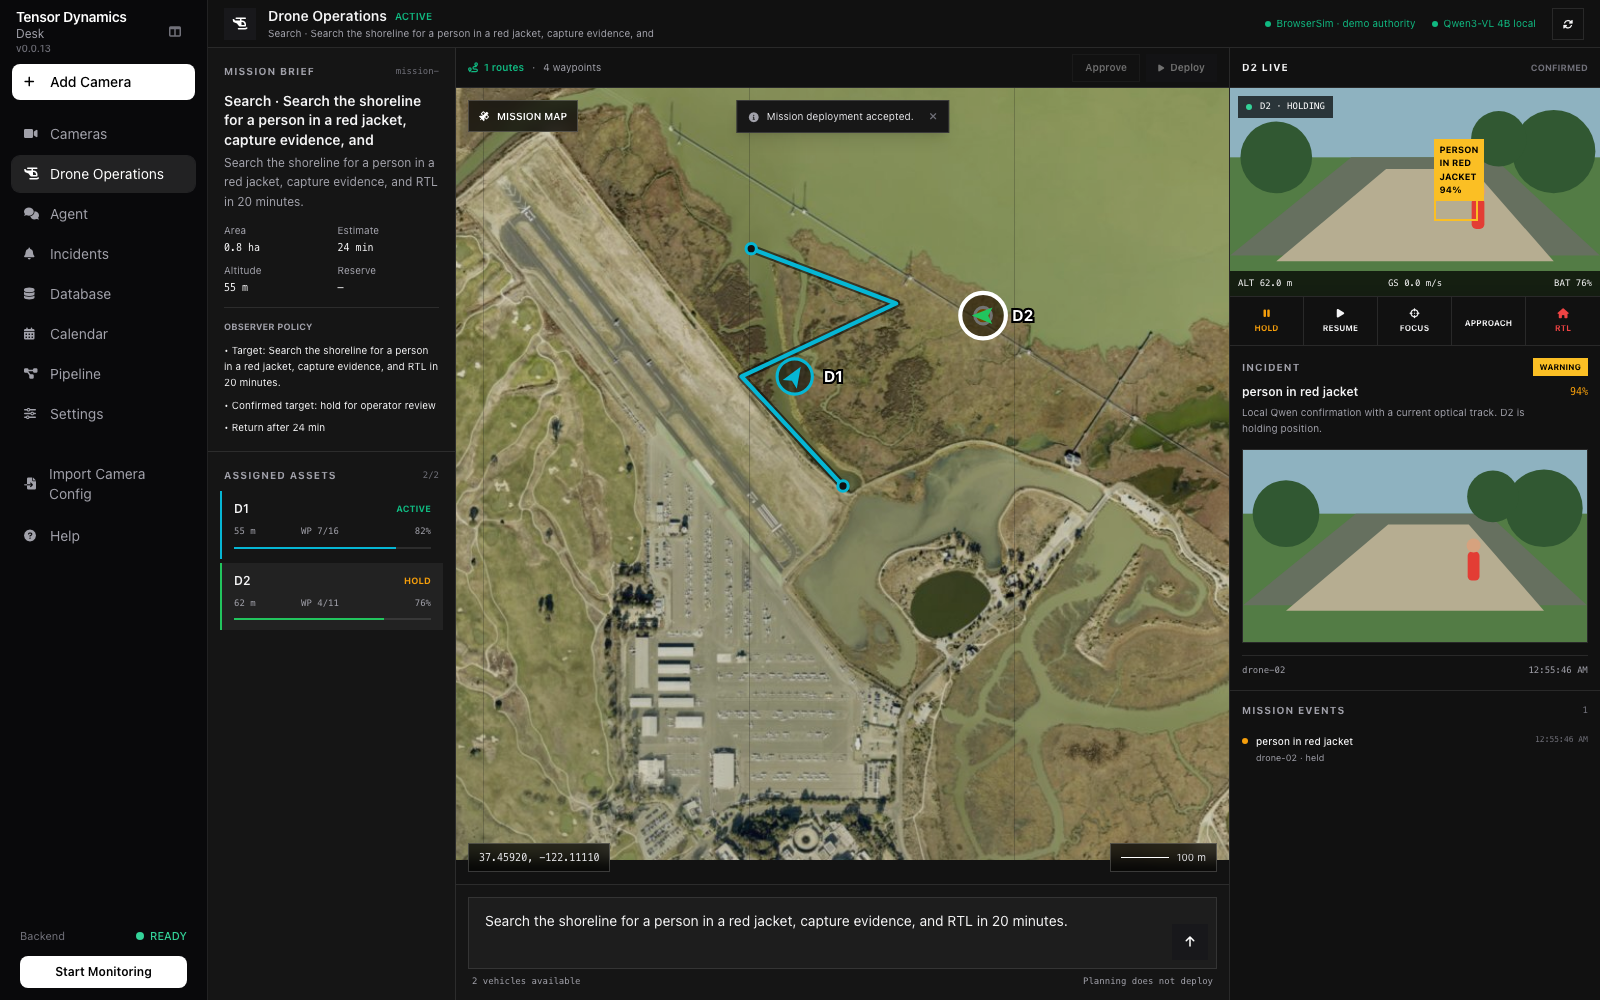
ArduPilot-Simulationsabläufe wurden getestet; Fahrzeuge von Thunder Tiger wurden für die Integration beschafft.
03|產業場景痛點
問題不在攝影機數量,而在事件流程中間的斷點。
現行系統多半停在「偵測到一個畫面」;醫院需要的是跨時間、跨鏡頭、跨人員的完整處置流程。
監看負擔過高
值班人員無法長時間同時監看病房、急診、走廊與出入口。
單點辨識缺少脈絡
一張畫面無法判斷徘徊、衝突升高或跌倒後是否恢復。
處置工具彼此割裂
攝影機、門禁、護理站、保全與通訊工具沒有共同事件紀錄。
告警之後無人追蹤
無法回答人員是否到場、風險是否解除、事件是否已結案。
影像存在,但需要人員持續盯看
有事件訊號,但缺少前後脈絡
資訊重新口述,證據與時間容易遺失
完成與否未回寫到同一事件
醫院需要的不是更多畫面,而是可被追蹤、查證與結案的事件。
04 | Physical AI / Embodied AI-Lösung
Edge AI im Krankenhaus verbindet Wahrnehmung, Schlussfolgerung, Handlung und Nachverfolgung zu einem geschlossenen Ablauf.
輕量視覺模型常時監測;只有候選事件啟動大型模型與代理調查,兼顧速度、成本、隱私與治理。
感知
人物、姿態、物件、區域與軌跡
推理
任務規則、時間序列與場域情境
調查
回看前後畫面並搜尋相鄰鏡頭
行動
通知、警示燈、蜂鳴器與門禁整合
結果追蹤
確認人員到場、風險解除與事件結案
院內推論|事件驅動|完整稽核
高風險實體動作需人工確認;每次模型判斷與設備動作皆留存稽核軌跡。
05 | Konkrete Demoaufgaben für die zweite Bewertungsrunde
6 項可重現任務,驗證完整事件流程。
評估重點不是單一辨識畫面,而是事件發現、調查、通知、人員到場到結案的端到端成效。
跌倒與久未起身
確認是否自行起身、人員是否到場,追蹤至安全結案。
徘徊與限制區域
依區域、時段、停留時間與反覆接近行為判斷。
衝突與人員求援
回看前後脈絡,查證推擠、追逐、投擲與求助動作。
動線與環境安全
偵測推床、輪椅或設備阻塞,確認障礙是否移除。
跨鏡頭主動調查
搜尋相鄰鏡頭,整理人物路徑、時間軸與證據鏈。
自然語言任務
用白話指定鏡頭與規則,串接通知與結果追蹤。
所有任務採同一組可量測指標
每項任務保留事件紀錄、關鍵畫面、模型判斷、人工回覆與結案時間。
06 | Systemarchitektur und KI-Integrationskonzept
六層架構,把影像轉成可查證的安全工作流程。
分層推論降低常時運算成本;事件資料、人工回覆與設備動作皆在同一稽核軌跡中。
感測接入
RTSP · ONVIF · VMS
沿用既有設備視覺感知
偵測 · 追蹤 · 姿態
常時低成本運作事件路由
候選事件 · 算力調度
只升級重要事件代理調查
脈絡 · 跨鏡頭 · 證據
建立可查證結論行動整合
Benachrichtigungen · API · Edge I/O
人工決策後執行事件治理
搜尋 · 稽核 · 留存
完整事件生命週期權限控管
事件可回溯
人員最終確認
留存政策可設定
07|硬體平台與實體驗證規劃
既有約 60 路測試基礎,複審階段挑戰 64 路連續運作。
Mit realen Kameras, einem Edge-AI-Rechner und physischen Warngeräten messen wir Last, Reaktionszeit, Vorfalluntersuchung und Stabilität.
2–4 IP-Kameras
RTSP/ONVIF-Anbindung und Zeitsynchronisierung
1 Edge-AI-Rechner
Apple Silicon, RTX-Workstation oder Krankenhausserver
實體告警套件
ESP32 / Relais, Warnleuchte, Summer und Zutrittskontrolle
Von der reproduzierbaren Demo zur Dauerlast mit 64 Streams

08|商業模式與市場發展規劃
先用 4 路證明價值,再擴到整個院區。
Der Schwerpunkt liegt auf B2B-Softwarelizenzen, Einführungsleistungen und jährlicher Wartung. Der Einstieg erfolgt an Standorten mit vorhandenen Kameras, hohem Überwachungsaufwand und hohem Vorfallrisiko.
Pilottest
4 路攝影機|14–30 天驗證 1–2 個高價值場景
病房/院區
16–64 路攝影機建立標準作業與整合流程
多院區擴展
共用模型與管理政策依場域保留私有部署
醫院/急診
精神醫療
長照/護理之家
大型醫療園區

Wichtige Ereignisse und bestehende Standardabläufe bestimmen
接入攝影機、網路與門禁
以指標證明後擴增路數